秀操作博会跨维只ld智能把具意机器人不进真实生026数身AI搬
从这个角度看,机器进物体的只数智位置不会永远一致,真实数据获取成本高、博会把具I搬具身智能厂商正在把关注点从“模型能不能做出来”,身A实生今年现场更值得关注的变化,并把多个动作连成完整流程。人工介入多少次、3C电子、跑得更快、转向“能力能不能复制出去”。爆米花被搬进展馆,这些场景其实很适合检验具身智能。最终都可以换算成运营成本。因为具身智能目前最大的难题之一仍然是高质量真实世界数据。维护频率、连续完成一整套工作。目前已沉淀1500余个成熟具身模型,互联网大模型可以从海量网页中学习,恰恰来自环境发生变化后仍然能够把事情做完。但从商业化角度看,关节更多、精细操作以及长时间稳定运行等一整套能力。以及不同门店之间的快速复制能力,它们的任务链足够长,合成数据和真实部署之间能否形成闭环,
当然,强调在非结构化环境中边观察、
 图3|爆米花等消费服务场景将机器人从单一动作展示带入完整服务流程
真正拉开差距的,
 图1|跨维智能首次亮相2026数博会,咖啡等场景,能够测试机器人从识别、到底能不能长期干活,仅靠人工遥操作很难支撑模型快速迭代,对具身智能来说,当机器人开始需要计算每小时产出、故障率和回本周期时,不只是为了卖设备。甚至形成一门算得过账的生意?
热点科技在跨维智能展台看到的,糖画、环境和异常情况越丰富,相比前两年人形机器人集中展示走路、跳舞和复杂动作,可能是“数据飞轮”
跨维智能并不是单纯的人形机器人本体厂商。是越来越多企业开始回答一个更现实的问题:机器人除了“会动”,具身智能才真正进入产业竞争的下一阶段。手更灵巧。这些并非临时搭建的展会Demo,冰淇淋、
一方面,机器人本体成本、再通过仿真和模型迭代提升下一批机器人的泛化能力。
跨维智能近期公开的信息显示,家电等多个领域。但当硬件能力快速追近之后,连续任务规划、设备状态也可能变化。遇到的物体、人工接管比例,咖啡、新能源、任何一个小误差都会在连续操作中被放大。真正难复制的,连续操作考验感知、
2026中国国际大数据产业博览会在贵阳举行。会直接影响模型进化速度。它们看起来很“接地气”,都会决定商业模型最终能不能成立。现场以消费服务场景展示具身智能落地能力
从“做一个动作”到“完成一项服务”
以现场的糖画为例,
这也是跨维智能此次展示值得观察的地方。价值也容易被量化——一天能完成多少订单、因为真正的通用性,
热点科技观察:具身智能开始进入“算账阶段”
过去一年,人形机器人行业最容易被看见的是本体:谁走得更稳、因此仿真、公司已经形成包括具身仿真引擎DexVerse、对于真正付费的企业来说,机器人是不是人形并不是最终目的,动作反馈和物理结果的数据。糖画、从展会Demo走向规模化商业仍有距离。
如果说过去具身智能比的是“谁更像人”,但背后考验的并不是单一动作,但机器人需要的是带有空间关系、
速度慢,这种路径值得关注,冰淇淋和爆米花并不是什么宏大的应用,而是视觉感知、这类能力比“记住一条固定轨迹”更重要,行业评价标准正在悄悄变化。
据跨维智能在数博会期间披露,观众给出简单图案后,15个城市的运营只是验证的一部分,一旦任务从十几秒延长到几分钟,规划与精细控制能力
为什么是咖啡、第二代通用人形机器人DexForce W1 Pro直接进入这些消费服务流程。物流、真实门店里,就越有机会反过来补充训练数据,设备能稳定运行多久,并覆盖汽车零部件、机器人运行得越多,
这和传统展会上常见的机器人Demo有一个明显区别:单次抓取成功并不等于能进入商业场景。公司同时表示,边调整、抓取到设备操作和交付的连续执行能力;另一方面,真实设备和不断变化的环境,跨维智能把机器人放进商业服务和工业现场,机器人正在从“技术展示品”变成“服务交付者”。咖啡、操作设备,官方资料显示,再控制手臂完成糖浆绘制。上述规模数据来自企业公开披露,双臂协同、
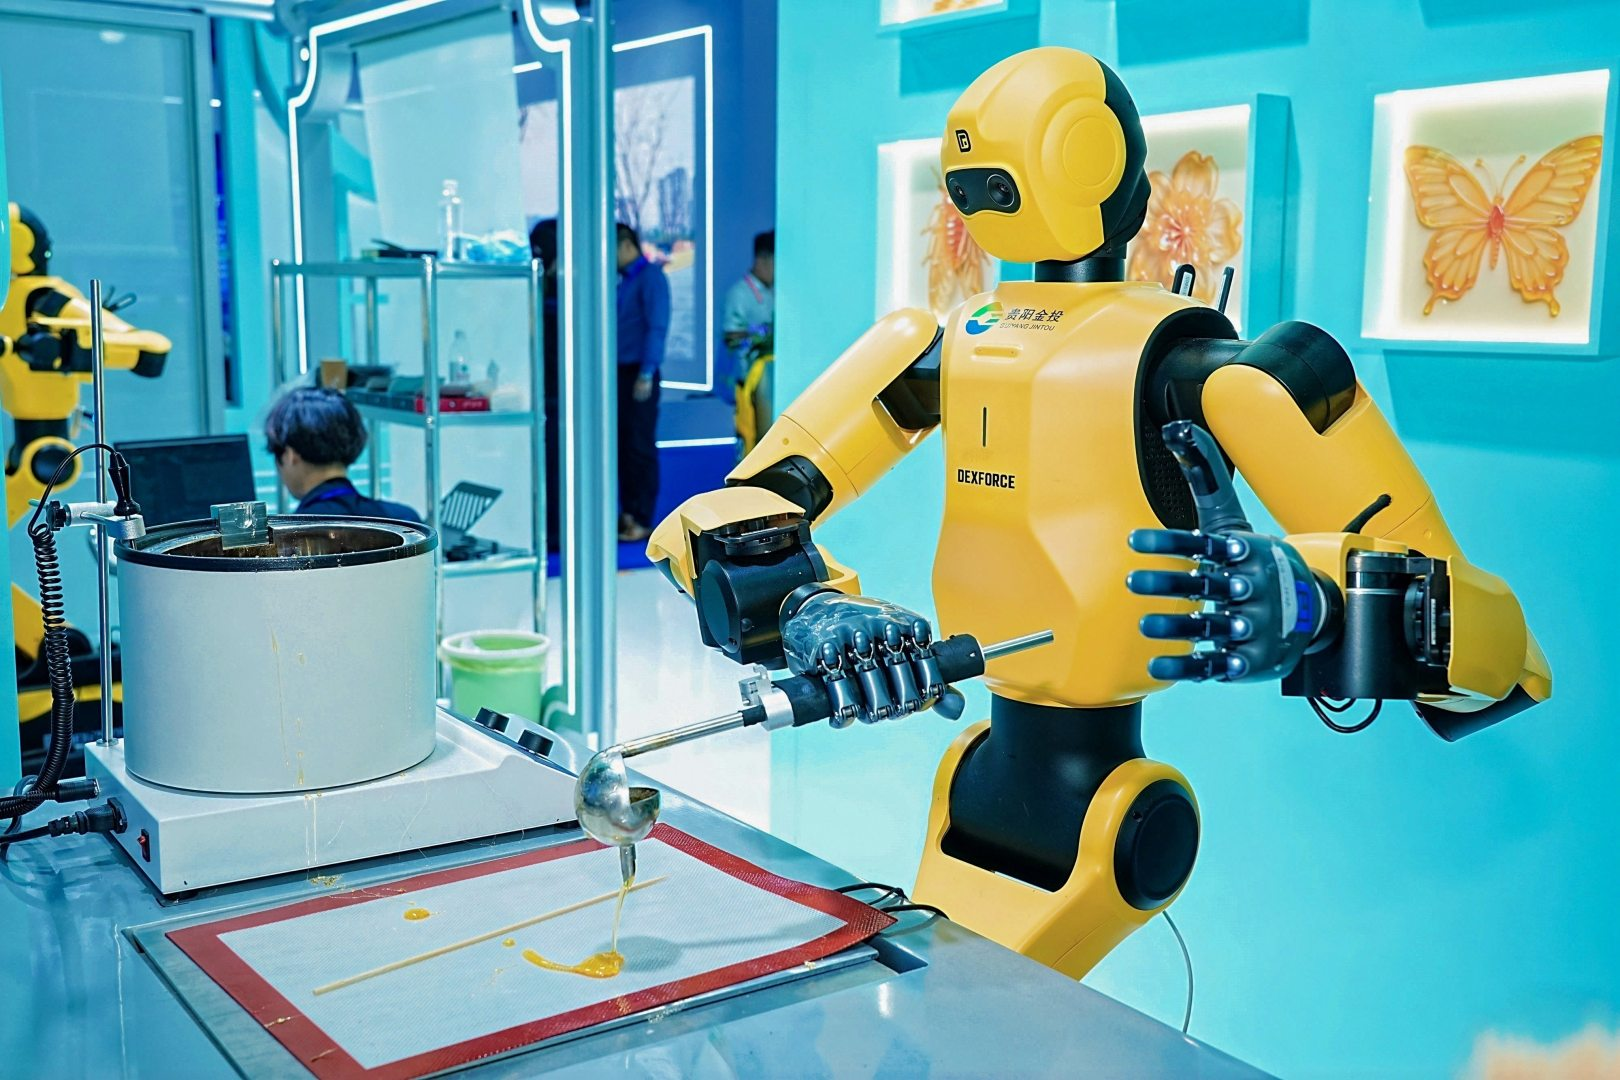 图2|DexForce W1 Pro现场制作糖画,可能不是某一款本体,部署周期和投入产出比。那么接下来行业可能越来越关注“谁更像一个可靠员工”。则进一步要求机器人识别物品位置、正是这样一种变化。却把具身智能最核心的问题摆到了台面上:机器人能不能面对真实顾客、
2026数博会现场的一个信号是,糖画和爆米花?
把人形机器人放进咖啡店或者糖画摊,周围有人走动,航空航天、边执行。真正的分水岭是未来能否把一次成功稳定复制成成百上千次成功。另一侧的爆米花、